Краткое содержание:
Только что расширив вакансии в области робототехники, компания теперь расформировала независимую команду — что именно задумала OpenAI?
13 ноября на Конференции по обучению роботов (CoRL), проходившей в Остине, США, стенд 208, забронированный OpenAI, пустовал.
На карте стендов конференции OpenAI всё ещё был отмечен, но ни логотипа компании, ни демонстрации продуктов не было видно.
Впоследствии OpenAI подтвердила изданию Fortune, что расформировала свою независимую исследовательскую команду по робототехнике.
Бывшие исследователи робототехники присоединились к основному исследовательскому подразделению под руководством главного директора по исследованиям Марка Чена, а специалисты по приложениям и аппаратному обеспечению робототехники были переведены в подразделение Applied под руководством президента Грега Брокмана.
Компания заявила, что робототехника остаётся важной частью её долгосрочного технологического видения, и эта корректировка направлена на ускорение прогресса в исследованиях и разработках.
Новость стала несколько неожиданной.
В сентябре этого года OpenAI всё ещё масштабно набирала специалистов по исследованиям и разработкам в области робототехники, причём некоторые должности предлагали базовую зарплату до 500 000 долларов в год. В начале года в лаборатории сбора данных по робототехнике компании в Сан-Франциско уже работало около 100 сотрудников, и планировалась вторая лаборатория.
Сэм Альтман также публично заявлял, что рассчитывает продемонстрировать впечатляющую демонстрацию робота в 2027 году.
Инвестировать в лаборатории и нанимать инженеров по аппаратному обеспечению с одной стороны, и расформировывать независимую исследовательскую команду с другой — как именно OpenAI планирует заниматься робототехникой? И куда будут направлены ранее вложенные ресурсы на исследования и разработки?
Сколько OpenAI инвестировала в сферу воплощённого интеллекта?
У OpenAI на самом деле уже был один опыт расформирования команды по робототехнике.
В 2019 году компания продемонстрировала роботизированную руку Dactyl, решающую кубик Рубика. Исследователи использовали крупномасштабное моделирование и обучение с подкреплением, чтобы робот освоил сложные навыки манипулирования объектами.
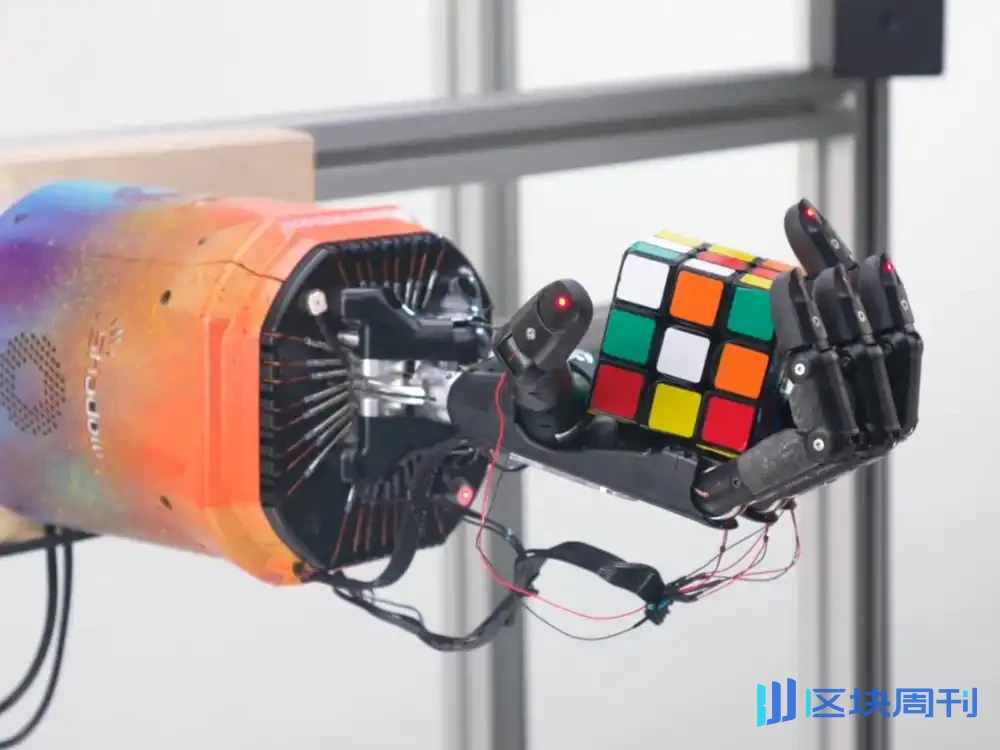
Изображение | В 2019 году OpenAI продемонстрировала результаты исследований по управлению роботизированной рукой для решения кубика Рубика с помощью обучения с подкреплением
В 2020 году OpenAI завершила первый раунд независимых исследований в области робототехники и переключила больше внимания на крупномасштабные языковые модели. Этот путь позже породил ChatGPT.
В 2024 году компания вновь сформировала команду по робототехнике и вступила в партнёрство с компанией по производству гуманоидных роботов Figure для разработки моделей ИИ. Партнёрство завершилось в феврале 2025 года: Figure перешла к собственным разработкам роботизированных моделей, а OpenAI продолжила расширять внутренние исследования и разработки.
В январе этого года Business Insider провело расследование о лаборатории сбора данных по робототехнике OpenAI в Сан-Франциско. Лаборатория начала строиться в феврале 2025 года и с тех пор расширилась более чем в четыре раза: около 100 сотрудников по сбору данных работают в три смены.
Сотрудники используют напечатанные на 3D-принтере телеоперационные контроллеры GELLO для управления роботизированными манипуляторами Franka, чтобы выполнять такие задачи, как складывание одежды и помещение хлеба в тостер. Система записывает сцены и процессы выполнения операций с помощью камер, накапливая данные для обучения моделей роботов.
Ранние задачи в лаборатории были довольно простыми, включая помещение резиновой уточки в чашку, и лишь позже сложность операций постепенно возрастала.
В отчете также упоминается одна деталь: хотя в лаборатории имелось устройство, похожее на человекоподобного робота, основная работа по сбору данных по-прежнему выполнялась с использованием роботизированных манипуляторов.
OpenAI также планирует построить вторую лабораторию в Ричмонде, штат Калифорния.
Для компаний в сфере воплощенного интеллекта сбор данных является значительной статьей расходов. Языковые модели могут использовать большое количество текстов и изображений, уже доступных в интернете, тогда как роботам необходимо осваивать физические операции, такие как захват, контакт и перемещение. Завершение этого сбора данных требует оборудования, персонала, технического обслуживания и управления на месте.
В то время OpenAI создавала собственную систему производства данных, и масштаб найма также постепенно расширялся.
В сентябре этого года Business Insider подсчитал, что количество вакансий OpenAI, связанных с робототехникой, выросло с 11 в мае до 27, охватывая такие направления, как машинное обучение, управление роботами, электронная инженерия, исполнительные механизмы, встроенное программное обеспечение и сбор данных, причем по некоторым позициям базовая зарплата достигает 500 000 долларов.
По состоянию на 14 ноября проверка официального сайта, проведенная Phoenix Tech, показала, что OpenAI по-прежнему публично размещает несколько инженерных позиций, связанных с робототехникой.

Изображение | По состоянию на 14 ноября официальный сайт OpenAI по-прежнему вел набор на позиции, связанные с воплощенным интеллектом, такие как бортовые вычисления роботов, программное обеспечение для управления, двигатели и исполнительные механизмы
Ранее компания также продвигала подготовку цепочки поставок. В январе этого года OpenAI опубликовала план по привлечению американских производственных поставщиков, включив робототехнику вместе с центрами обработки данных и потребительской электроникой в свою схему аппаратной цепочки поставок.
Сфера привлечения охватывает такие ключевые компоненты, как двигатели, редукторы, зубчатые передачи и силовая электроника. Согласно исходному документу, OpenAI планирует отобрать поставщиков в 2027 году, но пока не раскрыла сумму соответствующих закупочных контрактов.
Помимо инженерных исследований и разработок, вопросы финансирования робототехнического бизнеса также вошли в обсуждение руководства.
В мае этого года The Wall Street Journal сообщила, что Сэм Альтман рассматривал возможность ведения робототехнического и потребительского аппаратного бизнеса независимо, что позволило бы соответствующим компаниям привлекать средства отдельно от внешних инвесторов.
В конечном итоге план не был реализован. Одна из причин заключалась в том, что даже в случае выделения бизнеса соответствующие активы и прибыли и убытки, возможно, все равно потребовалось бы включать в консолидированную финансовую отчетность группы OpenAI.
Эти записи показывают, что за прошедший год инвестиции OpenAI в область робототехники уже охватили сбор данных, исследование моделей, аппаратную инженерию и подготовку цепочки поставок.
После подтверждения реструктуризации 13 ноября OpenAI пока не объявила конкретные ассигнования на бюджет, персонал и вычислительные мощности, а также не заявила, будут ли скорректированы лаборатория сбора данных и прототипные проекты.

Ван Синсин заявил, что самой большой ошибкой за последние десять с лишним лет было недостаточно верить в ИИ
OpenAI объяснила Fortune технический контекст этой корректировки. В начале этого года исследователи компании изначально полагали, что использование моделей генерации видео, таких как Sora, для изучения законов физического мира является важным путём к продвижению интеллекта роботов.
Но универсальные модели, такие как GPT-6 Astra, впоследствии продемонстрировали способность напрямую управлять роботами. OpenAI решила объединить соответствующих исследователей в команду универсальных базовых моделей, позволив робототехническим исследованиям использовать последние достижения существующих моделей.
Две речи основателя Unitree Technology Ван Синсина за последний месяц также соответствуют этой тенденции.
12 октября в ходе круглого стола на Шанхайской промышленной выставке Ван Синсин заявил, что после выпуска GPT-6 Unitree уже интегрировала её в различные роботы для выполнения задач, и фактические результаты превзошли прежние ожидания.
Он откровенно признал: «Самая большая ошибка, которую я совершил за последние десять с лишним лет, — это то, что я недостаточно верил в ИИ».

Изображение | 22 октября 2026 года Ван Синсин поделился прогрессом в области управления роботами универсальными большими моделями на Всемирной конференции по физическому ИИ. Источник изображения: The Paper
Ван Синсин считает, что модели ИИ демонстрируют заметный прогресс почти каждые один-два месяца. Если GPT-7 продолжит совершать прорывы, техническая переломная точка для воплощённого интеллекта может наступить в ближайшие один-два года.
22 октября на Всемирной конференции по физическому ИИ он снова продемонстрировал эксперимент, в котором робот Unitree использовал GPT-6 для завершения картины. Перед роботом находились эталонная картина, белая бумага, краски и чистая вода. Он взял кисть, чтобы рисовать, переключал цвета в процессе и также сам мыл кисть. Unitree также продемонстрировала такие задачи, как игра робота в шахматы.
Ван Синсин неоднократно подчёркивал, что команда не проводила специализированного обучения для этих задач и не писала сложных программ движения.
Сам робот по-прежнему требует систем управления движением и аппаратного обеспечения, но универсальная модель уже способна организовывать некоторые операционные шаги на основе визуальной информации и требований задачи.
Ранее многие задачи роботов требовали от разработчиков сбора специализированных демонстраций движений и последующего обучения соответствующих операционных политик. Теперь универсальные модели могут выполнять часть работы по визуальному пониманию, пространственному мышлению и планированию задач.
Недавно выпущенная Anthropic Claude Fable 5.2 также предоставила экспериментальные данные.
9 ноября Anthropic продемонстрировала процесс, в котором Claude управлял роботизированной рукой для сборки кубика Рубика, откручивания крышки бутылки и рисования.
В симуляционном бенчмарке RoboDojo Sim тесты, проведённые внутри Anthropic, показали, что Fable 5.2 достигла средней успешности 64,9% по сравнению с 27,6% у предыдущего поколения Fable 5.1, тогда как GPT-6 Astra набрала 29,8% в рамках той же тестовой системы.

Изображение | Симуляционная оценка RoboDojo Sim, опубликованная Anthropic, в которой Claude Fable 5.2 достигла показателя 64,9%. Источник изображения: Anthropic
Исследование NVIDIA Astranomy, выпущенное в октябре, напрямую использовало GPT-6 Astra для управления симулированными роботами.
В тесте RoboLab-120 подход прямого управления достиг успешности выполнения задач 66,3%. После того как исследователи добавили такие механизмы, как непрерывная запись истории операций и проверка результатов выполнения, подход агентного управления достиг 74,8%, что выше, чем у предыдущей лучшей специализированной роботизированной модели на этом бенчмарке, которая набрала 51,0%.
Хотя в этих экспериментах использовались разные среды тестирования, все они продемонстрировали прогресс универсальных моделей в физическом манипулировании.
Гуанья Ши, исследователь робототехники в Университете Карнеги-Меллона, в интервью Fortune сказал, что OpenAI, возможно, рассматривает робототехнику как нижестоящее приложение универсального интеллекта.
Для OpenAI прямое использование универсальных моделей означает, что некоторые исследования интеллекта роботов могут совместно использовать результаты обучения базовых моделей. Поэтому рентабельность инвестиций в самостоятельную разработку набора базовых моделей для роботов также нуждается в переоценке.
Однако эксперимент NVIDIA также выявил другую проблему: вычислительные затраты универсальных моделей довольно высоки.
В исследовании Astranomy подход прямого управления GPT-6 Astra занимал в среднем 18,56 секунды на один вывод.
Хотя агентный подход повысил успешность, каждый успешный эпизод задачи потреблял в среднем около 30,9 млн токенов, что соответствует оценочной стоимости API в 36,40 долларов США.
Эти затраты получены из имитационного тестирования и не могут напрямую рассматриваться как эксплуатационные расходы реальных роботов. Но на реальных заводах чем дольше робот выполняет задачу, тем выше может быть стоимость единицы продукции.
Что более проблематично, так это задержка. Среда моделирования может приостанавливаться во время вывода модели, но конвейерные ленты, оборудование и заготовки на реальных заводах не будут останавливаться и ждать более десяти секунд.
Роботам по-прежнему нужны системы, которые реагируют быстрее и могут напрямую управлять движениями тела. Это также одна из причин, по которой другие технологические компании продолжают обучать специализированные модели для роботов.

Google, Nvidia и Unitree по-прежнему обучают специализированные модели
10 ноября Google DeepMind объявила об эксперименте, в котором гуманоидный робот Apollo 2 работал на заводе Mercedes-Benz.
Робот захватывает металлические кронштейны из бункеров и помещает их в designated контейнеры в порядке производства. Места тестирования включали заводы Mercedes-Benz в Зиндельфингене, Германия, и Кечкемете, Венгрия. Google объявила, что успешность этой задачи сортировки деталей достигла 96%.

Изображение | Гуманоидный робот Apollo 2 проводит испытания по сортировке деталей на автомобильном заводе Mercedes-Benz, источник изображения: Google DeepMind
Во время работы два набора моделей каждый выполняет свои задачи.
Gemini Robotics ER отвечает за понимание производственного процесса и оценку хода выполнения задачи; Gemini Robotics 2.5, обученная на движениях роботов, отвечает за фактическую работу манипуляторов и ловких рук. Google также использовала Gemini 4 Argon для помощи в создании сред моделирования и анализа случаев отказов.
Генеральный директор Apptronik Джефф Карденас сказал, что Apollo 2 показал значительное улучшение после нескольких недель постобучения, и после перевода на производственную линию Mercedes-Benz снижение производительности было относительно небольшим.
Это доказательство концепции в ограниченном сценарии, и частота отказов и стоимость производства при долгосрочной эксплуатации пока не раскрыты. Но Google уже продемонстрировал, как универсальная модель рассуждения и специализированная модель действий могут работать вместе для выполнения заводских задач.
GR00T 2 от Nvidia, выпущенная в ноябре, сосредоточена на стоимости обучения после того, как роботы попадают в новые сценарии.

Изображение | GR00T 2 считывает последнее видео, инструкции и состояние робота, выполняет шумоподавление для будущих видеосегментов и сегментов действий, выполняет этот сегмент действий, а затем повторяет этот процесс
В 50 задачах, для которых целевой робот ранее не обучался, GR00T 2 достигла средней успешности zero-shot 40%. Исследователи добавили 5 демонстрационных операций и менее 3 минут данных робота для каждой задачи, а затем дообучили модель примерно за 30 минут с использованием одной RTX 5090, повысив успешность до 95%.
Когда роботы прибывают на новый завод, им часто приходится заново адаптироваться к размещению предметов, порядку захвата и конкретному оборудованию. Возможность выполнять адаптацию к задаче с небольшим количеством демонстраций может сократить инвестиции в сбор данных, отладку на месте и присутствие инженеров.
Но роботам всё ещё приходится решать физические ошибки в точных операциях.
5 ноября Ван Синсин упомянул на форуме Hongqiao в рамках Китайской международной выставки импорта, что текущие ведущие мультимодальные модели уже обладают сильными способностями к пониманию и планированию, но такие задачи, как вставка деталей, всё ещё склонны застревать на последних нескольких миллиметрах.
Подъём коробки может допускать определённое отклонение по положению, тогда как вставка разъёма должна учитывать угол, трение и контактное усилие. Небольшое отклонение в движении может повредить заготовку.
Nvidia провела обучение с подкреплением на реальных машинах для этих задач. В опубликованных экспериментах обученный робот достиг успешности 94% в задачах вставки кабеля и 96% при вставке зарядного устройства.
Unitree и AgiBot также продолжают обучать собственные модели роботов. Публично выпущенная Unitree UnifoLM-WLA-1.0 использует около 2500 часов данных с реальных машин, тогда как AgiBot продолжает инвестировать в данные об операциях роботов и постобучение через GO-3 Preview и Genie Evolver.
В типичной задаче точной сборки универсальная модель может понять требования к операции и выстроить порядок выполнения, тогда как специализированная модель действий должна научиться тому, как разные роботизированные руки приближаются к деталям, корректируют положение и обрабатывают контактную обратную связь. Для непрерывной работы также необходима базовая система управления, чтобы своевременно обрабатывать аномалии.
Такое разделение труда не требует, чтобы каждая компания обучала с нуля набор базовых моделей, отвечающих за понимание и планирование. Робототехнические компании могут использовать внешние модели, а затем обучать возможности действий для своих собственных корпусов, задач клиентов и данных с места.
Для OpenAI объединение исследований в области робототехники в команду GPT — это именно выбор решать больше задач робототехнического интеллекта в рамках системы универсальных моделей. Уже созданные возможности сбора данных и разработки аппаратного обеспечения затем можно использовать для проверки эффектов этих моделей на реальных роботах.
(Заглавное изображение этой статьи сгенерировано ИИ)
Эта статья взята из публичного аккаунта WeChat: Phoenix Tech , автор: Phoenix Tech, редактор: Дун Юйцин, оригинальное название: «Только что предложив годовую зарплату в 3,3 миллиона юаней, чтобы переманить таланты, OpenAI внезапно распустила свою команду робототехники — неужели отрасль вот-вот изменится!»