Resumo:
Logo depois de ampliar as vagas de emprego em robótica, agora dissolveu a equipe independente — o que exatamente a OpenAI está planejando?
Em 13 de novembro, na Conference on Robot Learning (CoRL) realizada em Austin, nos EUA, o estande 208 reservado pela OpenAI estava vazio.
O mapa de estandes da conferência ainda marcava a OpenAI, mas nenhum logotipo da empresa ou exibição de produto foi visto.
Posteriormente, a OpenAI confirmou à Fortune que havia dissolvido sua equipe independente de pesquisa em robótica.
Os ex-pesquisadores de robótica se juntaram ao departamento de pesquisa central liderado pelo Diretor de Pesquisa Mark Chen, enquanto o pessoal de aplicações e hardware de robótica foi transferido para o departamento Applied, chefiado pelo Presidente Greg Brockman.
A empresa declarou que a robótica continua sendo uma parte importante de sua visão tecnológica de longo prazo, e que este ajuste tem como objetivo acelerar o progresso de P&D.
A notícia veio de forma um tanto repentina.
Em setembro deste ano, a OpenAI ainda estava recrutando pessoal de P&D em robótica em larga escala, com algumas posições oferecendo salários-base de até US$ 500.000 por ano. No início do ano, o laboratório de coleta de dados de robótica da empresa em São Francisco já contava com cerca de 100 funcionários, e um segundo laboratório estava sendo planejado.
Sam Altman também havia declarado publicamente que esperava poder demonstrar uma demonstração impressionante de robô em 2027.
Investir em laboratórios e contratar engenheiros de hardware por um lado, enquanto dissolve a equipe de pesquisa independente por outro — como exatamente a OpenAI planeja fazer robótica? E para onde fluirão os recursos de P&D investidos anteriormente?
Quanto a OpenAI investiu no campo da corporificação?
A OpenAI, na verdade, já teve uma experiência anterior de dissolução de uma equipe de robótica.
Em 2019, a empresa demonstrou a mão robótica Dactyl resolvendo um cubo de Rubik. Os pesquisadores usaram simulação em larga escala e aprendizado por reforço para permitir que o robô dominasse capacidades complexas de manipulação de objetos.
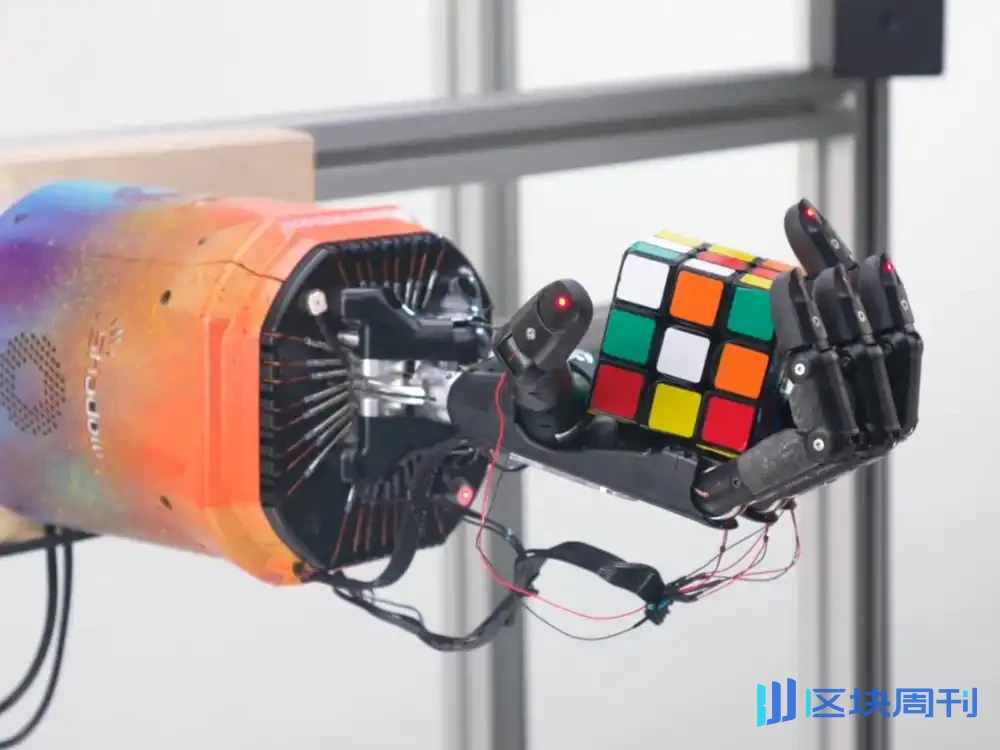
Imagem | Em 2019, a OpenAI demonstrou resultados de pesquisa sobre o controle de uma mão robótica para resolver um cubo de Rubik por meio de aprendizado por reforço
Em 2020, a OpenAI encerrou sua primeira rodada de pesquisa independente em robótica e direcionou mais foco para modelos de linguagem em larga escala. Esse caminho posteriormente deu origem ao ChatGPT.
Em 2024, a empresa reformou uma equipe de robótica e fez parceria com a empresa de robótica humanoide Figure para desenvolver modelos de IA. A parceria terminou em fevereiro de 2025, com a Figure voltando-se para modelos de robôs desenvolvidos internamente, enquanto a OpenAI continuou a expandir a P&D interna.
Em janeiro deste ano, a Business Insider investigou o laboratório de coleta de dados de robótica da OpenAI em São Francisco. O laboratório começou a ser construído em fevereiro de 2025 e desde então se expandiu mais de quatro vezes, com cerca de 100 funcionários de coleta de dados trabalhando em três turnos.
Funcionários usam controladores de teleoperação GELLO impressos em 3D para operar braços robóticos Franka e concluir tarefas como dobrar roupas e colocar pão em uma torradeira. O sistema registra cenas e processos de operação por meio de câmeras, acumulando dados para o treinamento de modelos de robôs.
As primeiras tarefas no laboratório eram bastante simples, incluindo colocar um pato de borracha em um copo, e só mais tarde a dificuldade das operações aumentou gradualmente.
O relatório também mencionou um detalhe: embora houvesse no laboratório um dispositivo semelhante a um robô humanoide, o principal trabalho de coleta de dados ainda era realizado com braços robóticos.
A OpenAI também planeja construir um segundo laboratório em Richmond, na Califórnia.
Para empresas de inteligência incorporada, a coleta de dados é uma despesa considerável. Modelos de linguagem podem usar a grande quantidade de texto e imagens já disponíveis na internet, enquanto os robôs precisam aprender operações físicas como agarrar, contato e movimento. Concluir essa coleta de dados exige equipamentos, pessoal, manutenção e gestão no local.
Naquela época, a OpenAI estava construindo seu próprio sistema de produção de dados, e a escala de recrutamento também estava se expandindo gradualmente.
Em setembro deste ano, a Business Insider contabilizou que as vagas de emprego relacionadas à robótica da OpenAI haviam aumentado de 11 em maio para 27, abrangendo áreas como aprendizado de máquina, controle de robôs, engenharia eletrônica, atuadores, firmware e coleta de dados, com alguns cargos oferecendo salários-base de até US$ 500.000.
Até 14 de novembro, uma verificação do Phoenix Tech no site oficial constatou que a OpenAI ainda listava publicamente várias posições de engenharia relacionadas à robótica.

Imagem | Até 14 de novembro, o site oficial da OpenAI ainda recrutava para posições relacionadas à inteligência incorporada, como computação embarcada em robôs, software de controle, motores e atuadores
Anteriormente, a empresa também estava avançando nos preparativos da cadeia de suprimentos. Em janeiro deste ano, a OpenAI divulgou um plano para solicitar fornecedores de manufatura dos EUA, listando a robótica junto com data centers e eletrônicos de consumo em seu layout de cadeia de suprimentos de hardware.
O escopo da solicitação envolve componentes-chave como motores, caixas de engrenagens, redutores e eletrônica de potência. De acordo com o documento original, a OpenAI planeja selecionar fornecedores em 2027, mas ainda não divulgou o valor dos contratos de compra relevantes.
Além de P&D de engenharia, os arranjos de financiamento para o negócio de robótica também entraram em discussões de gestão.
Em maio deste ano, o The Wall Street Journal divulgou que Sam Altman havia considerado operar os negócios de robótica e hardware de consumo de forma independente, permitindo que as empresas relevantes captassem recursos separadamente de investidores externos.
O plano acabou não sendo implementado. Uma das razões foi que, mesmo que o negócio fosse separado, os ativos e o lucro e prejuízo relevantes ainda poderiam precisar ser incluídos nas demonstrações financeiras consolidadas do grupo OpenAI.
Esses registros mostram que, ao longo do último ano, o investimento da OpenAI no campo da robótica já envolveu coleta de dados, pesquisa de modelos, engenharia de hardware e preparação da cadeia de suprimentos.
Após confirmar a reestruturação em 13 de novembro, a OpenAI ainda não anunciou alocações específicas para orçamento, pessoal e poder computacional, nem declarou se o laboratório de coleta de dados e os projetos de protótipo serão ajustados.

Wang Xingxing diz que o maior erro da última década foi não acreditar o suficiente na IA
A OpenAI explicou à Fortune o contexto técnico desse ajuste. No início deste ano, os pesquisadores da empresa acreditavam originalmente que usar modelos de geração de vídeo, como o Sora, para aprender as leis do mundo físico era um caminho importante para avançar na inteligência dos robôs.
Mas modelos gerais como o GPT-6 Astra demonstraram posteriormente a capacidade de controlar robôs diretamente. A OpenAI decidiu fundir os pesquisadores relevantes na equipe de modelos de base gerais, permitindo que a pesquisa em robótica aproveitasse os avanços mais recentes dos modelos existentes.
Dois discursos do fundador da Unitree Technology, Wang Xingxing, no último mês também estão alinhados com essa tendência.
Em 12 de outubro, durante uma mesa-redonda na Feira Industrial de Xangai, Wang Xingxing disse que, após o lançamento do GPT-6, a Unitree já o havia integrado em vários robôs para executar tarefas, e os resultados reais superaram as expectativas anteriores.
Ele admitiu francamente: "O maior erro que cometi na última década foi não ter acreditado o suficiente na IA."

Imagem | Em 22 de outubro de 2026, Wang Xingxing compartilhou avanços em grandes modelos gerais controlando robôs na Conferência Mundial de IA Física. Fonte da imagem: The Paper
Wang Xingxing acredita que os modelos de IA mostram progresso acentuado quase a cada um ou dois meses. Se o GPT-7 continuar a fazer avanços, o ponto de virada técnico para a inteligência incorporada pode chegar nos próximos um ou dois anos.
Em 22 de outubro, na Conferência Mundial de IA Física, ele demonstrou novamente um experimento em que um robô da Unitree usou o GPT-6 para completar uma pintura. Diante do robô havia uma pintura de referência, papel branco, tinta e água limpa. Ele pegou um pincel para pintar, trocou de cor durante o processo e também lavou o pincel sozinho. A Unitree também demonstrou tarefas como o robô jogando xadrez.
Wang Xingxing enfatizou repetidamente que a equipe não realizou treinamento especializado para essas tarefas, nem escreveu programas complexos de movimento.
O robô em si ainda requer controle de movimento e sistemas de hardware, mas o modelo geral já é capaz de organizar algumas etapas operacionais com base nas imagens e nos requisitos da tarefa.
Anteriormente, muitas tarefas de robôs exigiam que os desenvolvedores coletassem demonstrações de movimento especializadas e depois treinassem políticas operacionais correspondentes. Agora, modelos gerais podem lidar com parte do trabalho de compreensão visual, raciocínio espacial e planejamento de tarefas.
O Claude Fable 5.2, lançado recentemente pela Anthropic, também forneceu dados experimentais.
Em 9 de novembro, a Anthropic demonstrou o processo de o Claude controlar um braço robótico para resolver um cubo de Rubik, desrosquear a tampa de uma garrafa e pintar.
No benchmark de simulação RoboDojo Sim, testes executados internamente pela Anthropic mostraram que o Fable 5.2 alcançou uma taxa de sucesso média de 64,9%, em comparação com 27,6% da geração anterior Fable 5.1, enquanto o GPT-6 Astra obteve 29,8% sob o mesmo framework de testes.

Imagem | A avaliação de simulação RoboDojo Sim publicada pela Anthropic, na qual o Claude Fable 5.2 alcançou uma pontuação de 64,9%. Fonte da imagem: Anthropic
A pesquisa Astranomy da NVIDIA, divulgada em outubro, usou diretamente o GPT-6 Astra para controlar robôs simulados.
No teste RoboLab-120, a abordagem de controle direto alcançou uma taxa de sucesso de tarefas de 66,3%. Depois que os pesquisadores adicionaram mecanismos como o registro contínuo do histórico de operações e a verificação dos resultados de execução, a abordagem de controle por agente atingiu 74,8%, superior ao melhor modelo de robô especializado anterior neste benchmark, que obteve 51,0%.
Embora esses experimentos tenham usado ambientes de teste diferentes, todos demonstraram o progresso dos modelos gerais na manipulação física.
Guanya Shi, pesquisador de robótica da Universidade Carnegie Mellon, disse em entrevista à Fortune que a OpenAI pode estar vendo a robótica como uma aplicação downstream da inteligência geral.
Para a OpenAI, usar diretamente modelos gerais significa que parte da pesquisa em inteligência de robôs pode compartilhar os resultados de treinamento dos modelos centrais. O retorno sobre o investimento de desenvolver independentemente um conjunto de modelos de fundação para robôs, portanto, também precisa ser reavaliado.
No entanto, o experimento da NVIDIA também expôs outro problema: o custo computacional dos modelos gerais é bastante alto.
Na pesquisa Astranomy, a abordagem de controle direto do GPT-6 Astra levou em média 18,56 segundos por inferência.
Embora a abordagem de agente tenha melhorado a taxa de sucesso, cada episódio de tarefa bem-sucedido consumiu em média cerca de 30,9 milhões de tokens, correspondendo a um custo estimado de API de US$ 36,40.
Esses custos vêm de testes de simulação e não podem ser tratados diretamente como os custos operacionais de robôs reais. Mas, em fábricas reais, quanto mais tempo um robô leva para executar uma tarefa, maior pode ser o custo por unidade de produção.
O que é mais problemático é a latência. O ambiente de simulação pode pausar durante a inferência do modelo, mas esteiras transportadoras, equipamentos e peças de trabalho em fábricas reais não vão parar e esperar por mais de dez segundos.
Os robôs ainda precisam de sistemas que respondam mais rapidamente e possam controlar diretamente os movimentos do corpo. Essa também é uma das razões pelas quais outras empresas de tecnologia continuam a treinar modelos de robôs especializados.

Google, Nvidia e Unitree ainda estão treinando modelos especializados
Em 10 de novembro, o Google DeepMind anunciou um experimento no qual o robô humanoide Apollo 2 trabalhou em uma fábrica da Mercedes-Benz.
O robô pega suportes de metal de caixas e os coloca em contêineres designados na ordem de produção. Os locais de teste incluíram fábricas da Mercedes-Benz em Sindelfingen, na Alemanha, e em Kecskemét, na Hungria. O Google anunciou que a taxa de sucesso desta tarefa de separação de peças atingiu 96%.

Imagem | Robô humanoide Apollo 2 realizando testes de separação de peças em uma fábrica de automóveis da Mercedes-Benz, fonte da imagem: Google DeepMind
Durante a operação, os dois conjuntos de modelos desempenham cada um suas próprias funções.
O Gemini Robotics ER é responsável por compreender o processo de produção e julgar o progresso da tarefa; o Gemini Robotics 2.5, treinado em movimentos de robôs, é responsável pela operação real dos braços e mãos hábeis. O Google também usou o Gemini 4 Argon para ajudar a construir ambientes de simulação e analisar casos de falha.
O CEO da Apptronik, Jeff Cardenas, disse que o Apollo 2 mostrou uma melhoria significativa após várias semanas de pós-treinamento, e que, após ser transferido para a linha de produção da Mercedes-Benz, a queda de desempenho foi relativamente pequena.
Esta é uma prova de conceito em um cenário limitado, e a taxa de falha e o custo de produção da operação de longo prazo ainda não foram divulgados. Mas o Google já demonstrou como um modelo de raciocínio geral e um modelo de ação especializado podem trabalhar juntos para concluir tarefas de fábrica.
O GR00T 2 da Nvidia, lançado em novembro, concentra-se no custo de treinamento depois que os robôs entram em novos cenários.

Imagem | O GR00T 2 lê o vídeo mais recente, as instruções e o estado do robô, realiza a desruidificação em segmentos de vídeo e ação futuros, executa esse segmento de ação e então repete esse processo
Em 50 tarefas que não haviam sido previamente treinadas para o robô-alvo, o GR00T 2 alcançou uma taxa média de sucesso zero-shot de 40%. Os pesquisadores adicionaram 5 operações de demonstração e menos de 3 minutos de dados do robô para cada tarefa, depois fizeram ajuste fino por cerca de 30 minutos usando uma única RTX 5090, elevando a taxa de sucesso para 95%.
Quando os robôs chegam a uma nova fábrica, muitas vezes precisam se readaptar à disposição dos itens, à ordem de pega e aos equipamentos específicos. Conseguir concluir a adaptação de tarefas com um pequeno número de demonstrações pode reduzir o investimento em coleta de dados, depuração no local e presença de engenheiros.
Mas os robôs ainda precisam resolver erros físicos em operações de precisão.
Em 5 de novembro, Wang Xingxing mencionou no Fórum Hongqiao da Exposição Internacional de Importação da China que os atuais modelos multimodais de ponta já têm fortes capacidades de compreensão e planejamento, mas tarefas como a inserção de peças ainda tendem a ficar presas nos últimos milímetros.
Pegar uma caixa pode tolerar um certo desvio de posição, enquanto inserir um conector deve lidar com ângulo, atrito e força de contato. Um leve desvio no movimento pode danificar a peça de trabalho.
A Nvidia realizou aprendizado por reforço em máquina real para essas tarefas. Nos experimentos que publicou, o robô treinado alcançou uma taxa de sucesso de 94% em tarefas de inserção de cabos e 96% na inserção de carregadores.
A Unitree e a AgiBot também continuam treinando seus próprios modelos de robôs. O UnifoLM-WLA-1.0, divulgado publicamente pela Unitree, usa cerca de 2.500 horas de dados de máquina real, enquanto a AgiBot continua investindo em dados de operação de robôs e pós-treinamento por meio do GO-3 Preview e do Genie Evolver.
Em uma tarefa típica de montagem de precisão, um modelo geral pode compreender os requisitos operacionais e organizar a ordem de execução, enquanto um modelo de ação especializado precisa aprender como diferentes braços robóticos se aproximam das peças, ajustam posições e lidam com o feedback de contato. Para operar continuamente, o sistema de controle subjacente também é necessário para lidar com anomalias de forma oportuna.
Esse tipo de divisão de trabalho não exige que cada empresa treine do zero um conjunto de modelos de base responsáveis pela compreensão e pelo planejamento. As empresas de robótica podem usar modelos externos e então treinar capacidades de ação para seus próprios corpos, tarefas dos clientes e dados de campo.
Para a OpenAI, fundir a pesquisa em robótica na equipe do GPT é precisamente escolher resolver mais problemas de inteligência robótica dentro do sistema de modelo geral. As capacidades de coleta de dados e de P&D de hardware já construídas podem então ser usadas para testar os efeitos desses modelos em robôs reais.
(A imagem de cabeçalho deste artigo foi gerada por IA)
Este artigo é da conta pública do WeChat: Phoenix Tech , autor: Phoenix Tech, editor: Dong Yuqing, título original: "Acabou de oferecer um salário anual de 3,3 milhões de yuans para roubar talentos, a OpenAI de repente dissolveu sua equipe de robótica — a indústria está prestes a mudar!"