Resumen:
Justo después de ampliar las vacantes de empleo en robótica, ahora ha disuelto el equipo independiente—¿qué está planeando exactamente OpenAI?
El 13 de noviembre, en la Conference on Robot Learning (CoRL) celebrada en Austin, EE. UU., el stand 208 reservado por OpenAI estaba vacío.
El mapa de stands de la conferencia todavía marcaba a OpenAI, pero no se veía ningún logotipo de la empresa ni exhibición de productos.
Posteriormente, OpenAI confirmó a Fortune que había disuelto su equipo independiente de investigación en robótica.
Los antiguos investigadores de robótica se unieron al departamento de investigación central dirigido por el director de investigación Mark Chen, mientras que el personal de aplicaciones y hardware de robótica fue transferido al departamento Applied, encabezado por el presidente Greg Brockman.
La compañía declaró que la robótica sigue siendo una parte importante de su visión tecnológica a largo plazo, y que este ajuste tiene como objetivo acelerar el progreso de I+D.
La noticia llegó de forma algo repentina.
En septiembre de este año, OpenAI todavía estaba reclutando personal de I+D en robótica a gran escala, con algunos puestos que ofrecían salarios base de hasta 500.000 dólares al año. A principios de año, el laboratorio de recopilación de datos de robótica de la empresa en San Francisco ya contaba con unos 100 empleados, y se estaba planificando un segundo laboratorio.
Sam Altman también había declarado públicamente que esperaba poder demostrar una impresionante demo de robot en 2027.
Invertir en laboratorios y contratar ingenieros de hardware por un lado, mientras se disuelve el equipo de investigación independiente por otro—¿cómo planea exactamente OpenAI hacer robótica? ¿Y hacia dónde fluirán los recursos de I+D invertidos anteriormente?
¿Cuánto ha invertido OpenAI en el campo de la encarnación?
OpenAI ya había tenido una experiencia previa de disolver un equipo de robótica.
En 2019, la empresa demostró la mano robótica Dactyl resolviendo un cubo de Rubik. Los investigadores utilizaron simulación a gran escala y aprendizaje por refuerzo para permitir que el robot dominara capacidades complejas de manipulación de objetos.
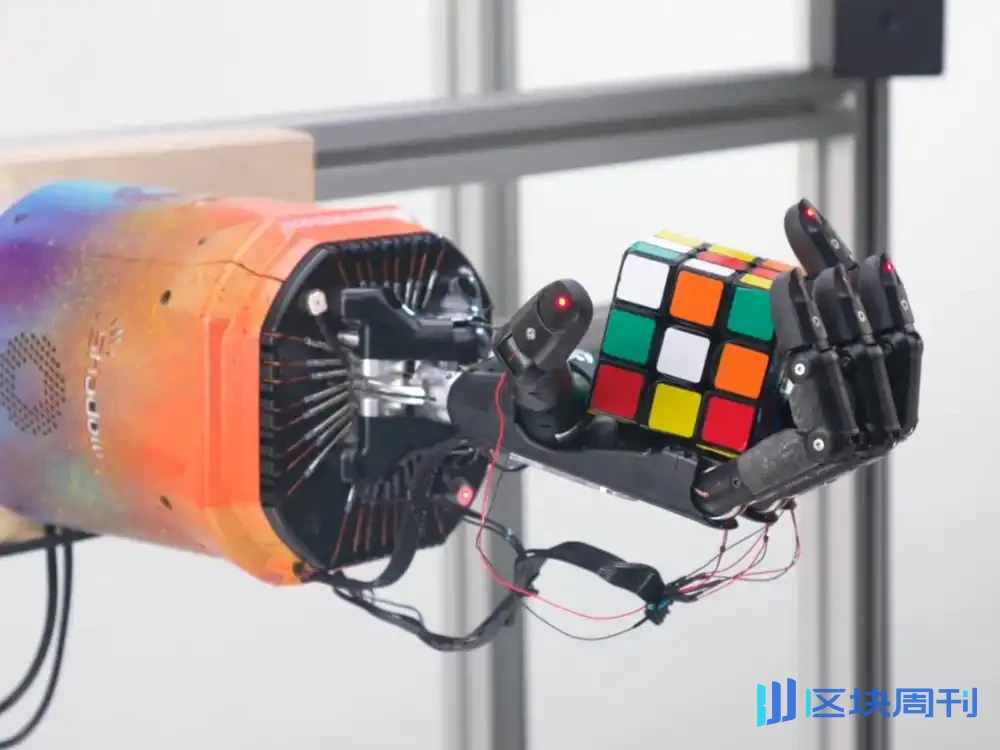
Imagen | En 2019, OpenAI demostró resultados de investigación sobre el control de una mano robótica para resolver un cubo de Rubik mediante aprendizaje por refuerzo
En 2020, OpenAI puso fin a su primera ronda de investigación independiente en robótica y trasladó más enfoque a los modelos de lenguaje a gran escala. Este camino posteriormente dio origen a ChatGPT.
En 2024, la empresa volvió a formar un equipo de robótica y se asoció con la empresa de robótica humanoide Figure para desarrollar modelos de IA. La asociación terminó en febrero de 2025, con Figure recurriendo a modelos de robot de desarrollo propio mientras OpenAI continuaba ampliando la I+D interna.
En enero de este año, Business Insider investigó el laboratorio de recopilación de datos de robótica de OpenAI en San Francisco. El laboratorio comenzó su construcción en febrero de 2025 y desde entonces se ha expandido más de cuatro veces, con alrededor de 100 empleados de recopilación de datos trabajando en tres turnos.
El personal utiliza controladores de teleoperación GELLO impresos en 3D para operar brazos robóticos Franka y completar tareas como doblar ropa y poner pan en una tostadora. El sistema registra escenas y procesos de operación mediante cámaras, acumulando datos para el entrenamiento de modelos de robots.
Las primeras tareas en el laboratorio eran bastante simples, incluido poner un pato de goma en una taza, y solo más tarde la dificultad de las operaciones aumentó gradualmente.
El informe también mencionó un detalle: aunque había un dispositivo similar a un robot humanoide en el laboratorio, el trabajo principal de recolección de datos seguía realizándose utilizando brazos robóticos.
OpenAI también planea construir un segundo laboratorio en Richmond, California.
Para las empresas de inteligencia encarnada, la recolección de datos es un gasto considerable. Los modelos de lenguaje pueden utilizar la gran cantidad de texto e imágenes ya disponibles en internet, mientras que los robots necesitan aprender operaciones físicas como agarrar, contacto y movimiento. Completar esta recolección de datos requiere equipos, personal, mantenimiento y gestión en el sitio.
En ese momento, OpenAI estaba construyendo su propio sistema de producción de datos, y la escala de reclutamiento también se estaba expandiendo gradualmente.
En septiembre de este año, Business Insider contabilizó que las vacantes de empleo relacionadas con robótica de OpenAI habían aumentado de 11 en mayo a 27, abarcando direcciones como aprendizaje automático, control de robots, ingeniería electrónica, actuadores, firmware y recolección de datos, con algunos puestos que ofrecían salarios base de hasta 500.000 dólares.
Hasta el 14 de noviembre, una verificación de Phoenix Tech del sitio web oficial encontró que OpenAI todavía publicaba públicamente múltiples puestos de ingeniería relacionados con robótica.

Imagen | Hasta el 14 de noviembre, el sitio web oficial de OpenAI todavía reclutaba para puestos relacionados con la encarnación, como computación a bordo de robots, software de control, motores y actuadores
Anteriormente, la empresa también estaba avanzando en los preparativos de la cadena de suministro. En enero de este año, OpenAI publicó un plan para solicitar proveedores de fabricación de EE. UU., incluyendo la robótica junto con los centros de datos y la electrónica de consumo en su diseño de cadena de suministro de hardware.
El alcance de la solicitud involucra componentes clave como motores, cajas de engranajes, reductores y electrónica de potencia. Según el documento original, OpenAI planea seleccionar proveedores en 2027, pero aún no ha divulgado el monto de los contratos de compra correspondientes.
Además de la I+D de ingeniería, los arreglos de financiación para el negocio de robótica también han entrado en las discusiones de gestión.
En mayo de este año, The Wall Street Journal reveló que Sam Altman había considerado operar los negocios de robótica y hardware de consumo de forma independiente, permitiendo que las empresas relevantes recaudaran fondos por separado de inversores externos.
El plan finalmente no se implementó. Una razón fue que, incluso si el negocio se escindiera, los activos y las pérdidas y ganancias relevantes aún podrían necesitar incluirse en los estados financieros consolidados del grupo OpenAI.
Estos registros muestran que durante el último año, la inversión de OpenAI en el campo de la robótica ya ha involucrado la recolección de datos, la investigación de modelos, la ingeniería de hardware y la preparación de la cadena de suministro.
Tras confirmar la reestructuración el 13 de noviembre, OpenAI aún no ha anunciado asignaciones específicas para presupuesto, personal y potencia de cómputo, ni ha declarado si el laboratorio de recolección de datos y los proyectos de prototipos se ajustarán.

Wang Xingxing dice que el mayor error de la última década fue no creer lo suficiente en la IA
OpenAI explicó a Fortune los antecedentes técnicos de este ajuste. A principios de este año, los investigadores de la empresa creían originalmente que utilizar modelos de generación de video como Sora para aprender las leyes del mundo físico era una vía importante para avanzar en la inteligencia de los robots.
Pero modelos generales como GPT-6 Astra demostraron posteriormente la capacidad de controlar robots directamente. OpenAI decidió fusionar a los investigadores relevantes en el equipo de modelos fundacionales generales, permitiendo que la investigación en robótica aproveche los últimos avances de los modelos existentes.
Dos discursos del fundador de Unitree Technology, Wang Xingxing, en el último mes también se alinean con esta tendencia.
El 12 de octubre, durante una mesa redonda en la Exposición Industrial de Shanghái, Wang Xingxing dijo que tras el lanzamiento de GPT-6, Unitree ya lo había integrado en diversos robots para realizar tareas, y los resultados reales superaron las expectativas previas.
Admitió con franqueza: «El mayor error que he cometido en la última década es que no creí lo suficiente en la IA».

Imagen | El 22 de octubre de 2026, Wang Xingxing compartió avances sobre grandes modelos generales que controlan robots en la Conferencia Mundial de IA Física. Fuente de la imagen: The Paper
Wang Xingxing cree que los modelos de IA muestran avances notables casi cada uno o dos meses. Si GPT-7 continúa logrando avances, el punto de inflexión técnico para la inteligencia encarnada podría llegar en los próximos uno o dos años.
El 22 de octubre, en la Conferencia Mundial de IA Física, volvió a demostrar un experimento en el que un robot de Unitree utilizó GPT-6 para completar una pintura. Frente al robot había una pintura de referencia, papel blanco, pintura y agua limpia. Tomó un pincel para pintar, cambió de color durante el proceso y también lavó el pincel por sí mismo. Unitree también demostró tareas como el robot jugando al ajedrez.
Wang Xingxing enfatizó repetidamente que el equipo no realizó un entrenamiento especializado para estas tareas, ni escribió complejos programas de movimiento.
El robot en sí todavía requiere control de movimiento y sistemas de hardware, pero el modelo general ya es capaz de organizar algunos pasos operativos basándose en las imágenes y los requisitos de la tarea.
Anteriormente, muchas tareas robóticas requerían que los desarrolladores recopilaran demostraciones de movimiento especializadas y luego entrenaran las políticas operativas correspondientes. Ahora, los modelos generales pueden encargarse de parte del trabajo de comprensión visual, razonamiento espacial y planificación de tareas.
Claude Fable 5.2, recientemente lanzado por Anthropic, también proporcionó datos experimentales.
El 9 de noviembre, Anthropic demostró el proceso de Claude controlando un brazo robótico para resolver un cubo de Rubik, desenroscar la tapa de una botella y pintar.
En el benchmark de simulación RoboDojo Sim, las pruebas realizadas internamente por Anthropic mostraron que Fable 5.2 alcanzó una tasa de éxito promedio del 64,9%, en comparación con el 27,6% de la generación anterior Fable 5.1, mientras que GPT-6 Astra obtuvo un 29,8% bajo el mismo marco de pruebas.

Imagen | La evaluación de simulación RoboDojo Sim publicada por Anthropic, en la que Claude Fable 5.2 alcanzó una puntuación del 64,9%. Fuente de la imagen: Anthropic
La investigación Astranomy de NVIDIA publicada en octubre utilizó directamente GPT-6 Astra para controlar robots simulados.
En la prueba RoboLab-120, el enfoque de control directo logró una tasa de éxito en las tareas del 66,3%. Después de que los investigadores añadieron mecanismos como el registro continuo del historial de operaciones y la verificación de los resultados de ejecución, el enfoque de control mediante agentes alcanzó el 74,8%, superior al anterior mejor modelo robótico especializado en este benchmark, que obtuvo un 51,0%.
Aunque estos experimentos utilizaron entornos de prueba diferentes, todos demostraron el progreso de los modelos generales en la manipulación física.
Guanya Shi, investigador en robótica de la Universidad Carnegie Mellon, declaró en una entrevista con Fortune que OpenAI podría estar considerando la robótica como una aplicación descendente de la inteligencia general.
Para OpenAI, utilizar directamente modelos generales significa que parte de la investigación en inteligencia robótica puede compartir los resultados de entrenamiento de los modelos centrales. Por lo tanto, también es necesario reevaluar el retorno de la inversión de desarrollar de forma independiente un conjunto de modelos fundacionales para robots.
Sin embargo, el experimento de NVIDIA también puso de manifiesto otro problema: el costo computacional de los modelos generales es bastante elevado.
En la investigación de Astranomy, el enfoque de control directo con GPT-6 Astra tardó una media de 18,56 segundos por inferencia.
Aunque el enfoque de agentes mejoró la tasa de éxito, cada episodio de tarea exitoso consumió un promedio de aproximadamente 30,9 millones de tokens, lo que corresponde a un costo estimado de API de 36,40 dólares.
Estos costos provienen de las pruebas de simulación y no pueden tratarse directamente como los costos operativos de robots reales. Pero en fábricas reales, cuanto más tiempo tarda un robot en ejecutar una tarea, mayor puede ser el costo por unidad de producción.
Lo que es más problemático es la latencia. El entorno de simulación puede pausarse durante la inferencia del modelo, pero las cintas transportadoras, los equipos y las piezas en las fábricas reales no se detendrán a esperar más de diez segundos.
Los robots todavía necesitan sistemas que respondan más rápido y que puedan controlar directamente los movimientos del cuerpo. Esta es también una de las razones por las que otras empresas tecnológicas continúan entrenando modelos robóticos especializados.

Google, Nvidia y Unitree siguen entrenando modelos especializados
El 10 de noviembre, Google DeepMind anunció un experimento en el que el robot humanoide Apollo 2 trabajó en una fábrica de Mercedes-Benz.
El robot toma soportes metálicos de los contenedores y los coloca en recipientes designados según el orden de producción. Los lugares de prueba incluyeron las fábricas de Mercedes-Benz en Sindelfingen, Alemania, y Kecskemét, Hungría. Google anunció que la tasa de éxito de esta tarea de clasificación de piezas alcanzó el 96%.

Imagen | El robot humanoide Apollo 2 realizando pruebas de clasificación de piezas en una fábrica de automóviles Mercedes-Benz, fuente de la imagen: Google DeepMind
Durante el funcionamiento, los dos conjuntos de modelos cumplen cada uno sus propias funciones.
Gemini Robotics ER se encarga de comprender el proceso de producción y evaluar el progreso de la tarea; Gemini Robotics 2.5, entrenado con movimientos de robots, se encarga de la operación real de los brazos y las manos diestras. Google también utilizó Gemini 4 Argon para ayudar a construir entornos de simulación y analizar casos de fallo.
El CEO de Apptronik, Jeff Cardenas, afirmó que Apollo 2 mostró una mejora significativa tras varias semanas de post-entrenamiento, y que después de ser transferido a la línea de producción de Mercedes-Benz, la disminución del rendimiento fue relativamente pequeña.
Esto es una prueba de concepto en un escenario limitado, y aún no se han divulgado la tasa de fallos y el coste de producción de la operación a largo plazo. Pero Google ya ha demostrado cómo un modelo de razonamiento general y un modelo de acción especializado pueden trabajar juntos para completar tareas de fábrica.
GR00T 2 de Nvidia, lanzado en noviembre, se centra en el coste de entrenamiento después de que los robots entran en nuevos escenarios.

Imagen | GR00T 2 lee el vídeo más reciente, las instrucciones y el estado del robot, realiza la eliminación de ruido en segmentos de vídeo y acción futuros, ejecuta ese segmento de acción y luego repite este proceso
En 50 tareas que no habían sido entrenadas previamente para el robot objetivo, GR00T 2 logró una tasa de éxito promedio de cero disparos del 40%. Los investigadores añadieron 5 operaciones de demostración y menos de 3 minutos de datos de robot para cada tarea, luego ajustaron finamente durante unos 30 minutos usando una sola RTX 5090, elevando la tasa de éxito al 95%.
Cuando los robots llegan a una nueva fábrica, a menudo necesitan readaptarse a la colocación de los artículos, el orden de agarre y el equipo específico. Poder completar la adaptación de tareas con un pequeño número de demostraciones puede reducir la inversión en recopilación de datos, depuración in situ y presencia de ingenieros.
Pero los robots todavía tienen que resolver errores físicos en operaciones de precisión.
El 5 de noviembre, Wang Xingxing mencionó en el Foro Hongqiao de la Exposición Internacional de Importaciones de China que los actuales modelos multimodales de primer nivel ya tienen fuertes capacidades de comprensión y planificación, pero tareas como la inserción de piezas todavía son propensas a atascarse en los últimos milímetros.
Recoger una caja puede tolerar cierta desviación de posición, mientras que insertar un conector debe manejar el ángulo, la fricción y la fuerza de contacto. Una ligera desviación en el movimiento puede dañar la pieza de trabajo.
Nvidia realizó aprendizaje por refuerzo en máquina real para estas tareas. En los experimentos que publicó, el robot entrenado logró una tasa de éxito del 94% en tareas de inserción de cables y del 96% en la inserción de cargadores.
Unitree y AgiBot también continúan entrenando sus propios modelos de robot. El UnifoLM-WLA-1.0 publicado públicamente por Unitree utiliza aproximadamente 2.500 horas de datos de máquina real, mientras que AgiBot continúa invirtiendo en datos de operación de robots y post-entrenamiento a través de GO-3 Preview y Genie Evolver.
En una tarea típica de ensamblaje de precisión, un modelo general puede comprender los requisitos operativos y organizar el orden de ejecución, mientras que un modelo de acción especializado necesita aprender cómo diferentes brazos robóticos se acercan a las piezas, ajustan posiciones y manejan la retroalimentación de contacto. Para funcionar de forma continua, también se necesita el sistema de control subyacente para manejar las anomalías de manera oportuna.
Este tipo de división del trabajo no requiere que cada empresa entrene desde cero un conjunto de modelos fundacionales responsables de la comprensión y la planificación. Las empresas de robótica pueden usar modelos externos y luego entrenar capacidades de acción para sus propios cuerpos, tareas de clientes y datos in situ.
Para OpenAI, fusionar la investigación en robótica dentro del equipo de GPT es precisamente elegir resolver más problemas de inteligencia robótica dentro del sistema de modelos generales. Las capacidades de recopilación de datos e I+D de hardware ya construidas pueden entonces usarse para probar los efectos de estos modelos en robots reales.
(La imagen de cabecera de este artículo fue generada por IA)
Este artículo proviene de la cuenta pública de WeChat: Phoenix Tech , autor: Phoenix Tech, editor: Dong Yuqing, título original: "¡Acaba de ofrecer un salario anual de 3,3 millones de yuanes para robar talento, OpenAI disuelve repentinamente su equipo de robótica! ¿Está la industria a punto de cambiar!"